
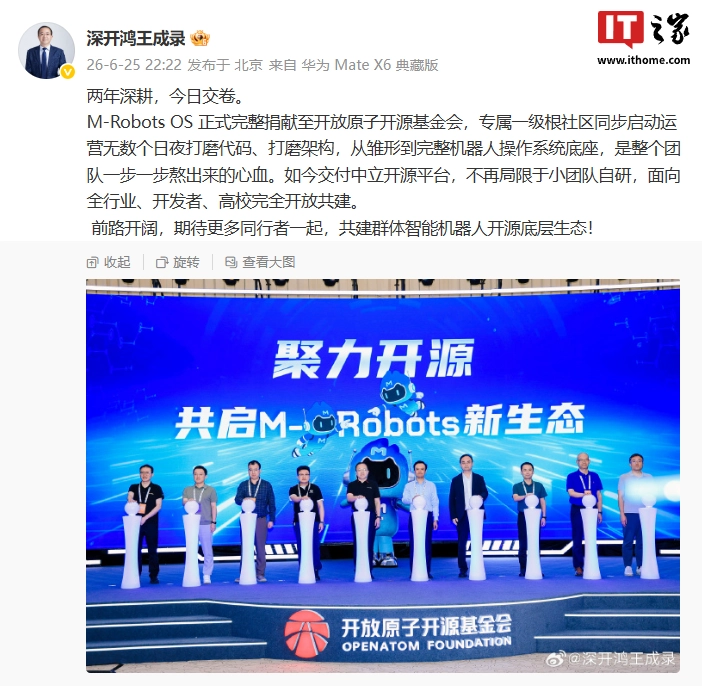

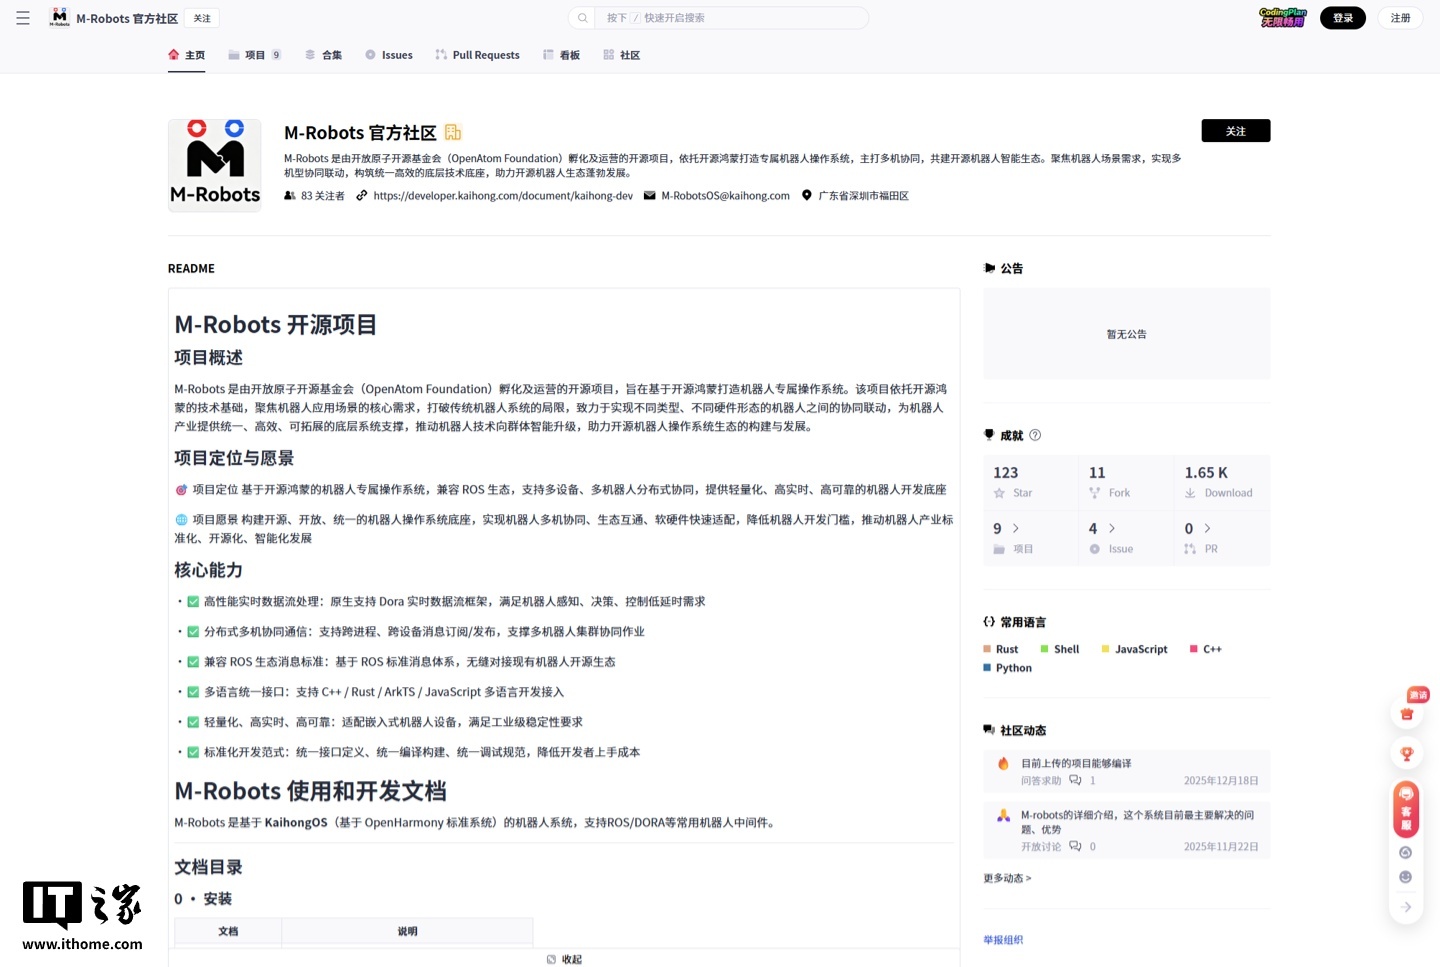
M-Robots OS, indicato come il primo sistema operativo robotico open source basato su OpenHarmony sviluppato in Cina, è stato donato integralmente alla OpenAtom Open Source Foundation dopo due anni di sviluppo. In parallelo è partita anche l’operatività della community principale dedicata al progetto.
La notizia conta perché sposta M-Robots OS da iniziativa aziendale a piattaforma aperta con una base comunitaria più strutturata. Per chi segue l’evoluzione di OpenHarmony oltre smartphone e IoT, è un passaggio concreto: il software entra nel terreno della robotica con un’impostazione full stack, pensata per unificare base di sistema.
M-Robots OS entra in una nuova fase con la donazione completa alla fondazione OpenAtom
L’annuncio è arrivato da Wang Chenglu, CEO di Shenzhen Kaihong Digital Industry Development, che ha confermato la donazione completa del progetto alla fondazione OpenAtom. Il passaggio è rilevante perché consolida il posizionamento di M-Robots OS come piattaforma aperta costruita attorno a OpenHarmony, con un modello più adatto a crescita dell’ecosistema, contributi esterni e adozione industriale.
Sul piano della roadmap, il progetto aveva già raggiunto una prima maturità nel 2025: la versione 1.0 è stata rilasciata ad aprile, mentre M-Robots OS 2.0 è arrivato a maggio. La piattaforma viene descritta come un sistema completo per la robotica, con quattro pilastri principali: cooperazione real time tra più robot, compatibilità con diverse forme hardware.
- Donazione completa di M-Robots OS alla OpenAtom Open Source Foundation.
- Avvio della community principale di primo livello dedicata al progetto.
- Versione 1.0 pubblicata ad aprile 2025.
- Versione 2.0 pubblicata a maggio 2025.
- Piattaforma full stack pensata per una base software unificata e scenari robotici differenti.
M-Robots OS 2.0 punta su modularità, real time e compatibilità con l’ecosistema robotico esistente
La versione 2.0 introduce sei capacità centrali che aiutano a capire il posizionamento del sistema. La prima è un framework a blocchi modulari, con separazione tra software e hardware e possibilità di ritagliare il sistema in base al dispositivo.
Un altro punto forte è il deployment ibrido su singolo chip con più kernel, pensato per gestire allo stesso tempo interazione uomo-macchina e risposta hard real time. I numeri dichiarati indicano latenza di risposta agli interrupt fino a 1 microsecondo e latenza di cambio task fino a 1 microsecondo, valori che collocano il progetto nel perimetro delle applicazioni industriali sensibili ai tempi di risposta.
Sul fronte della collaborazione tra dispositivi, M-Robots OS usa M-DDS, una tecnologia di comunicazione distribuita sviluppata internamente sulla base del soft bus distribuito open source di OpenHarmony.
La piattaforma integra inoltre condivisione di capacità hardware e algoritmi tra più dispositivi, funzioni AI native per interazione multimodale e coordinamento autonomo di più agenti intelligenti, oltre alla compatibilità con middleware diffusi come ROS1, ROS2 e Dora-rs.
- Framework modulare con separazione software-hardware e distribuzione da 20 KB a X GB.
- Deployment ibrido single-chip multi-kernel per HMI e hard real time.
- Latenza di risposta agli interrupt fino a 1 microsecondo.
- Latenza di cambio task fino a 1 microsecondo.
- Tecnologia distribuita M-DDS per comunicazione a bassa latenza tra robot e dispositivi.
- Ritardo audio-video tra robot fino a 4 millisecondi, con riduzione del 42% rispetto a Fast-DDS.
- Condivisione cross-device di algoritmi, percezione ed esecuzione per lavoro coordinato di robot multipli.
- Compatibilità con ROS1, ROS2 e Dora-rs, con costo di migrazione applicativa ridotto dell’80%.

