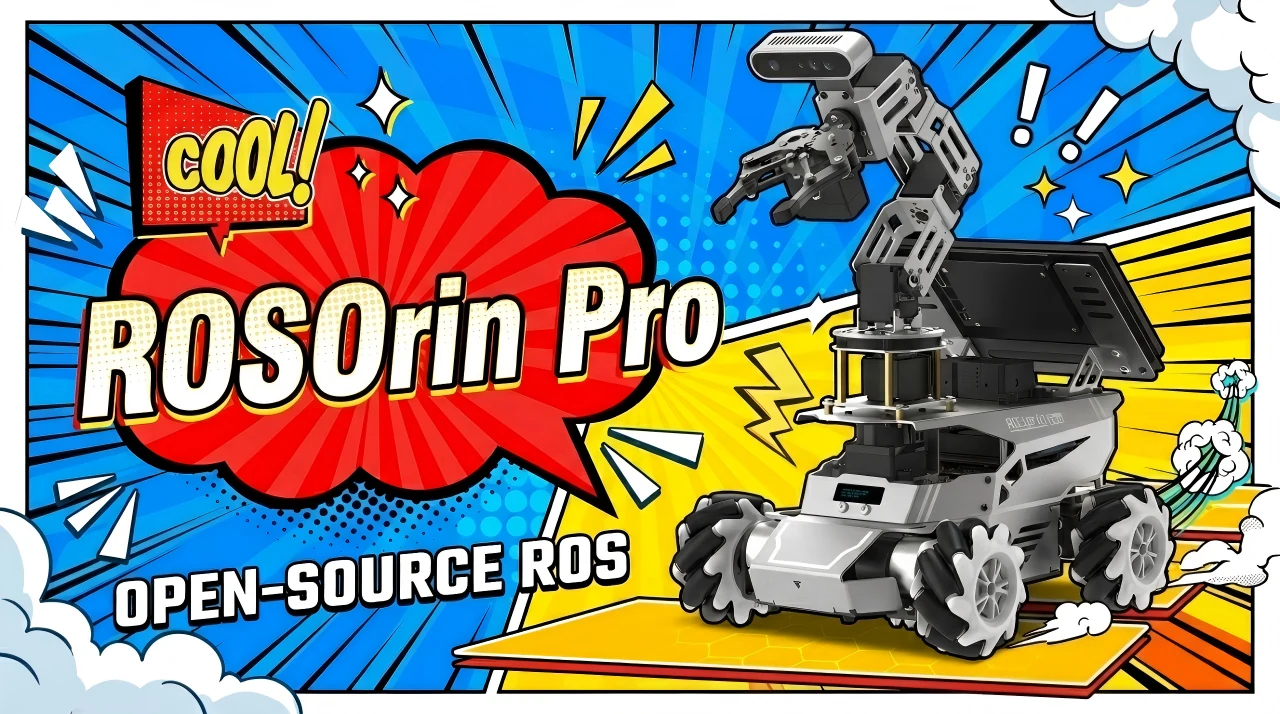

ROSOrin Pro riunisce una base mobile, un braccio robotico e sensori di profondità. Hiwonder presenta il sistema il 21 maggio come piattaforma ROS 2 per studiare navigazione, manipolazione e coordinamento tramite OpenClaw.
Spostarsi e afferrare nello stesso progetto
La configurazione descritta comprende ruote Mecanum, LiDAR TOF, telecamera 3D, touchscreen e braccio a sei gradi di libertà. Una scheda STM32 gestisce il livello hardware insieme al controller principale ROS: la disponibilità esatta dei componenti dipende dal kit scelto.
La combinazione permette di costruire esercizi nei quali il robot cerca un oggetto, lo raggiunge e lo sposta. Per un laboratorio è un percorso più ampio della sola guida a distanza, perché richiede di mettere in relazione coordinate della stanza, visione e movimento del braccio.
OpenClaw collega le funzioni di ROS 2
Nella presentazione, l’agente richiama interfacce per navigazione, riconoscimento visivo e controllo cartesiano. Hiwonder descrive anche supporto a MoveIt 2, algoritmi di mappatura SLAM e modelli multimodali, con possibilità di esecuzione locale o online in base alla configurazione.
Il funzionamento senza rete va quindi ricondotto a hardware, modelli installati e servizi effettivamente usati. La presenza di un agente non rende automaticamente autonomo qualunque compito: acquisizione dei dati, calibrazione e verifica delle azioni restano parte dello sviluppo.
Una piattaforma educativa da configurare
Documentazione, codice e tutorial accompagnano il prodotto per lo sviluppo successivo. ROSOrin Pro si rivolge a studenti, laboratori e sviluppatori: prima dell’ordine è utile confrontare controller principale, sensori inclusi e supporto del software, invece di trattare tutte le versioni come un unico robot pronto per ogni impiego.
Seguici su Telegram
Per non perdere cali prezzo, coupon e offerte lampo, abbiamo due canali separati: uno per acquisti dalla Cina e uno per Amazon e offerte dal web.