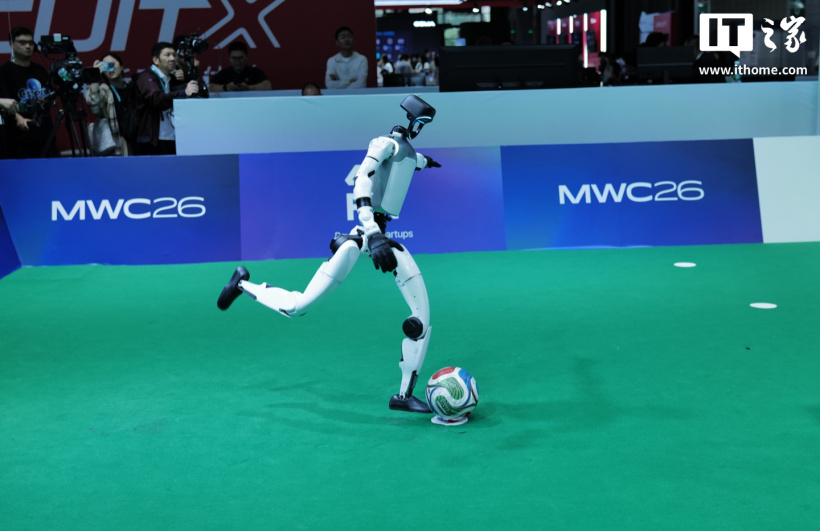
A MWC26 Shanghai, il torneo di rigori tra robot umanoidi ha visto imporsi il robot CM-H2-A di China Mobile, capace di vincere il titolo senza telecomando e con un sistema di controllo completamente autonomo.
Il dato interessante non è solo la vittoria: il robot ha chiuso il torneo facendo incetta anche di premi individuali, segno di una piattaforma pensata per muoversi, orientarsi e reagire in tempo reale in un ambiente non strutturato.
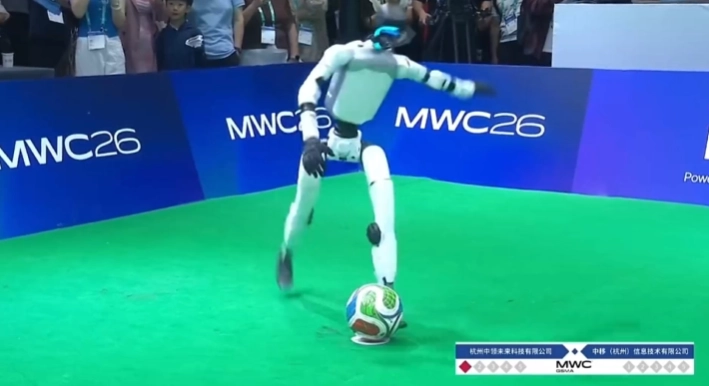
CM-H2-A di China Mobile vince il torneo di rigori robotici a MWC26 Shanghai
Il robot umanoide di dimensioni medie CM-H2-A, schierato da China Mobile, ha superato 8 squadre e conquistato il primo posto nel torneo organizzato durante MWC26 Shanghai, tenuto il 24 e 25 giugno 2026.
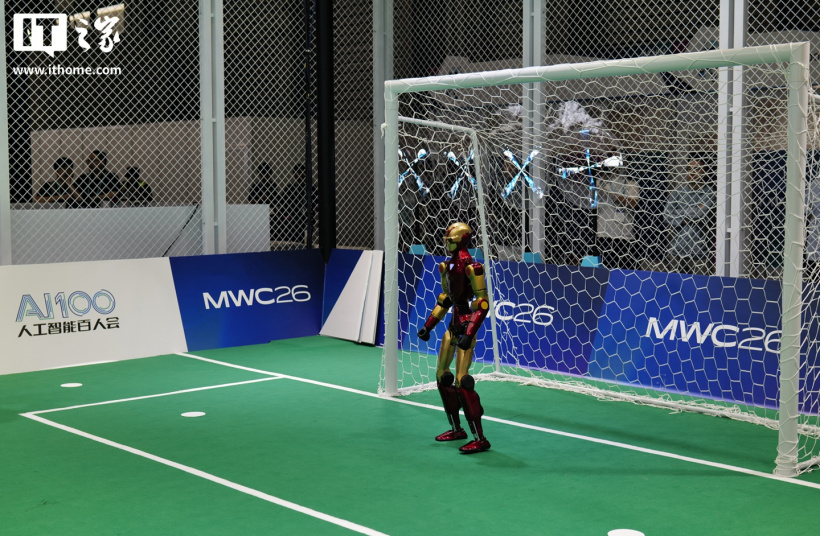
Oltre al titolo, il robot ha raccolto anche il premio come miglior portiere, il premio come miglior marcatore e quello per la migliore esultanza, centrando un risultato netto in tutte le principali categorie della gara.
- Partecipazione di 8 squadre.
- Titolo vinto da CM-H2-A di China Mobile.
- Premi aggiuntivi per portiere, marcatore ed esultanza.
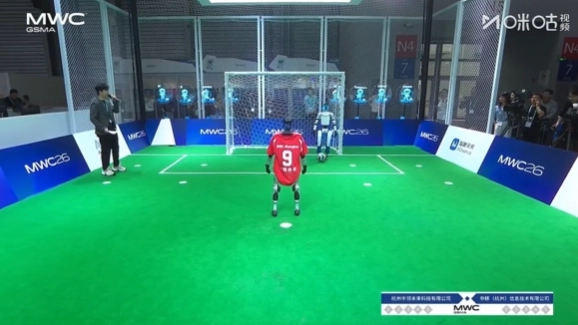
Il sistema di visione e controllo lavora con più sensori e latenza ridotta
China Mobile descrive il robot come basato su ROS2 con un sistema di controllo calcistico integrato che collega LiDAR, fotocamera grandangolare e fotocamera di profondità in una catena di percezione multi-sensore.
La logica è chiara: il LiDAR cura il posizionamento globale, la fotocamera grandangolare segue il pallone e quella di profondità rileva la posizione della sfera rispetto al piede con precisione centimetrica. I dati vengono poi riportati in un unico sistema di riferimento del robot.
Per ridurre i ritardi, il sistema sfrutta quantizzazione lato dispositivo e accelerazione TensorRT, con una latenza di elaborazione portata a livello di millisecondi per mantenere continuo il ciclo percezione-decisione-azione.
- Base software su ROS2.
- Sensori usati: LiDAR, fotocamera grandangolare e fotocamera di profondità.
- Elaborazione con quantizzazione lato dispositivo e TensorRT.
- Latenza ridotta a livello di millisecondi.
Il modulo di movimento replica gesti umani e bilancia potenza e precisione
Sul fronte meccanico, CM-H2-A si appoggia al sistema di controllo corporeo denominato Lingxi, con tecniche proprietarie di ricostruzione dei movimenti umani e di riallineamento dello scheletro del robot.
Il robot replica più tipi di gesto da calcio, tra cui tiro di punta, tiro secco e tocco, regolando anche anche e ginocchia per aumentare la forza del tiro. Le caviglie intervengono invece nella regolazione fine del contatto, per centrare meglio il punto di caduta del pallone.
Il risultato è un compromesso più interessante di quanto sembri a prima vista: mantenere equilibrio dinamico e precisione nel tiro, senza perdere stabilità durante il movimento.
- Sistema di controllo corporeo Lingxi.
- Ricostruzione dei movimenti umani proprietaria.
- Riallineamento dello scheletro del robot.
- Gestione fine di anche, ginocchia e caviglie.