
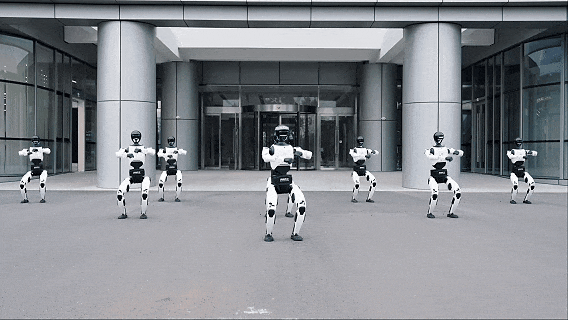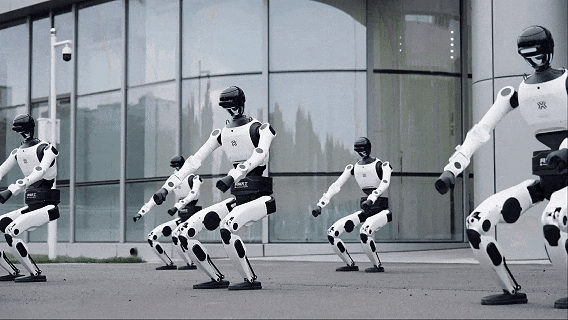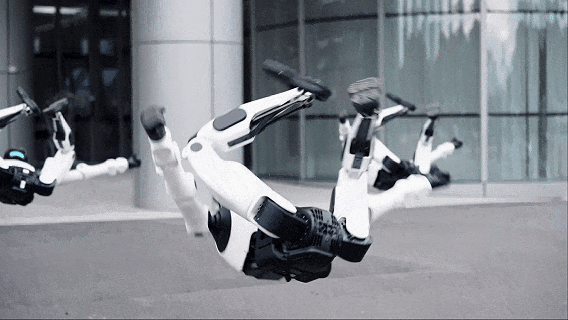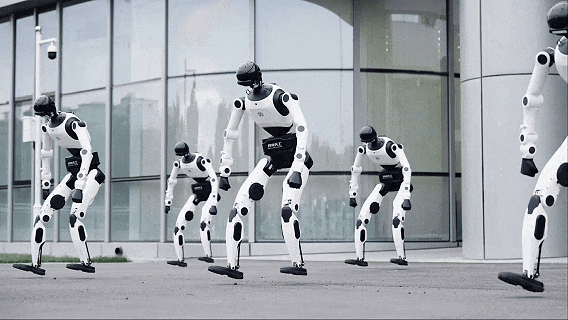

Il Centro di innovazione di Pechino per i robot umanoidi ha presentato una nuova soluzione di controllo di gruppo per sistemi multi-agente, mostrando in azione più unità del robot umanoide a grandezza naturale Tiangong 3.0 impegnate in una performance di danza collettiva ad alta sincronizzazione.
Il punto centrale non è solo la coreografia dimostrativa, ma l’architettura software e di controllo: la piattaforma punta a coordinare più robot con un unico sistema di comando, riducendo i tempi di sviluppo e semplificando l’adattamento a scenari applicativi diversi.
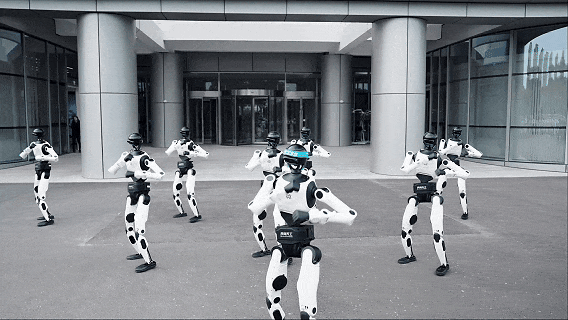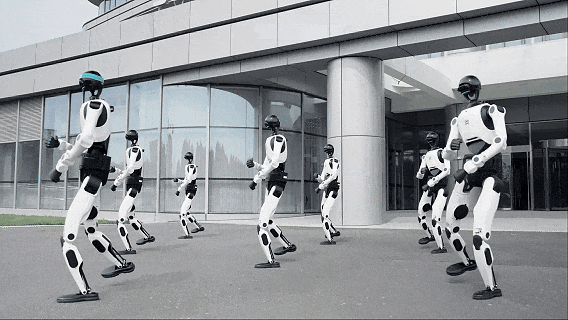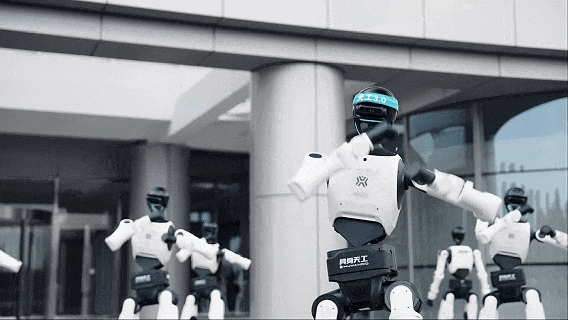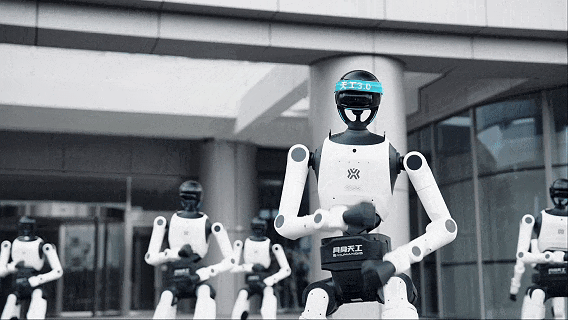
La soluzione multi-agente punta su un’unica base intelligente per robot diversi
La soluzione si basa sulla piattaforma proprietaria di intelligenza incarnata chiamata Huisi Kaiwu, progettata per offrire una base software comune compatibile con più tipologie di robot. L’idea è usare una sola infrastruttura intelligente, un solo livello di comandi globali e un unico sviluppo tecnico da riutilizzare in più contesti operativi.
Nel modello presentato, il sistema gestisce la comprensione dell’ambiente, la pianificazione di compiti su sequenze temporali lunghe, l’assegnazione dei task tra più robot e la percezione dinamica dello scenario. In questo modo il gruppo può passare da un obiettivo generale alla suddivisione autonoma dei compiti con una pianificazione coordinata.
- Una sola base intelligente compatibile con più corpi robotici.
- Un set di istruzioni globali per la collaborazione di più robot umanoidi.
- Un solo sviluppo tecnico adattabile a più scenari applicativi.
- Capacità chiave: comprensione della scena, pianificazione a lungo termine, distribuzione dei compiti e percezione dinamica dell’ambiente.
Comunicazione a bassa latenza e controllo al millisecondo per migliorare la coordinazione
La parte esecutiva del sistema, descritta come un vero e proprio ‘cervelletto’ operativo, si appoggia a un protocollo di comunicazione distribuito a bassa latenza sviluppato internamente, a un algoritmo di sincronizzazione con precisione al millisecondo e a un motore di adattamento del movimento tra piattaforme robotiche differenti.
Questo livello gestisce controllo dei movimenti, navigazione ed elaborazione del feedback di stato, con l’obiettivo di aumentare sincronia, stabilità e cooperazione durante il lavoro di gruppo. Oltre alla dimostrazione scenica, il messaggio è chiaro: la stessa struttura può essere usata anche in applicazioni industriali o di servizio dove più robot devono agire in modo coordinato.
- Protocollo distribuito proprietario a bassa latenza.
- Algoritmo di sincronizzazione con precisione al millisecondo.
- Motore di adattamento dei movimenti tra robot con corpi diversi.
- Coordinamento di movimento, navigazione e feedback di stato in un’unica catena di controllo.
Sviluppo low-code e deployment rapido sono i punti chiave per portare la piattaforma in più settori
Uno degli aspetti più concreti annunciati riguarda il supporto allo sviluppo low-code e al deployment rapido. In pratica, la soluzione è pensata per velocizzare l’integrazione e ridurre la complessità necessaria per passare dalla demo al progetto operativo.
Il valore della proposta sta proprio qui: non solo controllo avanzato di più robot, ma anche una soglia d’ingresso più bassa per aziende e operatori che vogliono adattare la piattaforma a necessità differenti. Non sono stati comunicati prezzo o disponibilità commerciale della soluzione, ma l’impostazione lascia intendere un posizionamento orientato all’adozione pratica più che alla sola ricerca.
- Supporto allo sviluppo low-code.
- Distribuzione rapida della soluzione.
- Adattamento flessibile in base alle esigenze di settore.
- Riduzione della barriera di ingresso per l’implementazione applicativa.

